
Kitobni o'qish: «Двигательная активность и здоровье. От лечебной гимнастики до паркура»
© Ерёмушкин М. А., 2016
© Издательство «Спорт», 2016
* * *
Введение
Суть человеческого естества – в движении. Полный покой означает смерть.
Б. Паскаль
Движение и здоровье
Наше тело состоит из 260 костей, более 600 мышц и 365 суставов, и каждый из этих составных элементов находится в постоянном движении. Кровь все время в движении, наши легкие бесперебойно поставляют кислород, весь организм в ритме, движении. Как только в каком-либо месте происходит остановка, мы сразу чувствуем себя плохо.
Наш организм по своему строению предназначен для разнообразного движения. По мнению академика Н.М. Амосова (1977), здоровый человек, для того чтобы чувствовать себя хорошо и физически и психологически, должен получать физическую нагрузку не менее полутора часов каждый день. А, по некоторым данным, для наилучшего самочувствия мы должны быть в движении не менее 5–6 часов в день.
Правда, надо сказать, что не каждое движение или занятие спортом помогает нам поддерживать здоровье. Наоборот, интенсивные, предельные нагрузки приводят к многочисленным травмам и преждевременным проблемам со здоровьем. Однако движение, которое мы делаем с удовольствием, спонтанно и по своему желанию, приносит ни с чем не сравнимый эффект оздоровления.
Движение и красота
Здоровье и красота движений образуют неразрывное двуединство: хорошее самочувствие – залог красоты, а умение двигаться красиво – одно из условий сохранения и укрепления здоровья.
Но не следует путать форму и содержание. Истинная красота коренится внутри человека, ложная – вовне. Всякая красота «для других» превращается в красивость…
Красивое телосложение само по себе еще не определяет красоту внешнего облика человека. Хорошую фигуру надо уметь оживить изяществом движений. По утверждению английского философа Ф. Бэкона: «В деле красоты отдают предпочтение красивым формам перед красивым цветом и красоте движений лица и всего тела – даже перед красотой форм».
Красота – качество, присущее истинному произведению искусства. Красоте движений обязаны своим существованием такие эстетико-технические виды спорта, как художественная гимнастика, фигурное катание, синхронное плавание и т. п. Наблюдая за выступлениями спортсменов, наглядно можно убедиться в том, что красота – это наивысшая степень целесообразности. Каждое красивое движение – это целесообразное решение, выработанное природой за миллионы лет естественного отбора.
Основатель науки биомеханики, отечественный ученый, профессор Н.А. Бернштейн (1966) считал, что в наиболее совершенных формах движений прекрасно не что иное, как сочетание целесообразности с экономичностью, а красота в данном случае проявляется как нечто вторичное.
Другими словами эту мысль можно выразить следующим образом: «Красивое – правильно, правильное – красиво».
Движение и эмоции
Движение – естественное состояние нашей души. Тело есть не что иное, как отражение нашего эмоционального состояния. Каждый орган имеет отношение к определенной мышце нашего тела, таким образом, мы можем посредством работы с мышцами влиять на состояние наших чувств и эмоций. Смелость, отвага, мужество, честность, порядочность, любовь имеют двигательное отображение. Но и отрицательные эмоции имеют свое двигательное представительство. Чем хуже мы умеем управлять своим телом, тем активнее «взрываются» эмоции, и наоборот, чем более неуправляемы эмоции, тем больше мы обращаемся к «резким, рваным, угловатым», т. е. «агрессивным» движениям.
Эмоциональное состояние во многом определяет внешнее и внутреннее поведение человека.
В положении тела, позы и движений мы узнаем нравственное состояние и душевные страсти, кроющиеся в человеческом теле. Еще в 1927 г. профессор А.П. Нечаев писал: «Ловкость, выносливость и настойчивость, в известном смысле, могут быть названы мускульными добродетелями, а утомляемость, апатия, капризное настроение, скука, беспокойство, рассеянность и неуравновешенность – мускульными пороками».
Создать определенный психологический образ или эмоциональный фон и донести их до собеседника посредством движений возможно только при условии высокого уровня владения своим телом. В свою очередь, совершенное владение телом вызывает эстетические эмоции. Совершенное движение абсолютно точно передает внутреннее состояние духа человека, его переживания, чувства, настроения, обретая характер образного «языка» – своеобразного кода для общения между людьми.
Движения проявляются в мимике (выражении лица, улыбке, движениях глаз), пантомимике (движении тела, осанке, жестах) и «вокальной мимике» – динамической стороне речи (интонации, тембре, ритме, вибрации голоса). И всем этим арсеналом невербального (бессловесного) общения мы пользуемся каждую минуту своей жизни.
Подобно тому, как у новорожденного нет еще слова, а оно заключается только в звуке, тогда как движения и мимика уже самостоятельны с первого дня и способны выражать нетерпение, страдание, покой и удовольствие, – не было его и у первобытного человека, который, хотя и не знал слова, но чувствовал потребность передавать зарождающиеся в его душе инстинкты и объясняться с себе подобными. Для удовлетворения же этой насущной потребности он употребил впервые то, чем владел, – движения, жест, мимику.
Движение и слово могут восприниматься по отдельности, но их объединение способно максимально усилить ту мысль, которую мы стараемся донести до собеседника.
Двигательная активность положительно влияет на все психологические функции человека. Хорошо известна прямая связь характера двигательной активности с проявлениями восприятия, памятью, эмоциями и мышлением. Движения способствуют увеличению словарного разнообразия речи, более осмысленному пониманию слов, формированию понятий, что улучшает психическое состояние человека. Иными словами, двигательная активность не только создает энергетическую основу для нормального роста и развития организма, но и сама по себе стимулирует формирование психических функций.
Движение и интеллект
Еще Ф. Энгельс писал: «Все, что приводит людей в движение, должно пройти через их голову…» Любое движение должно быть осмысленным, т. е. иметь свое значение.
Однако в реальности все обстоит порой совершенно иначе. Анализ гимнастических соревнований различного масштаба показал, что в основном движения спортсменов в вольных упражнениях просто ритмически совпадают с музыкой, ничего при этом не передавая. Как будто музыка существует сама по себе, а движения сами по себе. Проведенный опрос среди участниц ряда состязаний 1999 г. показал: 75 % девочек не могут объяснить смыслового содержания своих композиций вольных упражнений, 16 % имеют приблизительное представление и лишь 9 % гимнасток смогли точно охарактеризовать смысловое содержание вольных упражнений. Такая же ситуация наблюдается и в фигурном катании, синхронном плавании и т. д.
Нередко и в реальной жизни мы наблюдаем несоответствие между словами и движениями наших собеседников.
Невозможность интегрировать интеллектуальные процессы с двигательными является одной из основных проблем современного человека. Именно поэтому театральное искусство, формой которого является проявление выразительности движений, так восхищает нас.
В свою очередь, двигательное развитие представляет собой основу, обеспечивающую общее психическое становление личности. Так происходит интеграция двигательного и общего психического развития. Не случайно многие известные психологи и педагоги утверждали мысль о том, что интеллектуальное развитие напрямую зависит от двигательного (Ж. Пиаже, М. Ибука, П.Ф. Лесгафт, Л.С. Выготский, Н.А. Бернштейн, М. Монтессори и др.). В частности, японский исследователь Масару Ибука считает, что развитие одаренности ребенка до 3-х лет прямо пропорционально двигательному. Можно утверждать: чем больше и правильнее, соответственно возрасту и природе, двигается ребенок, тем активнее он развивает мыслительные процессы (сравнение, противопоставление, конкретизацию и обобщение), механизмы воображения, тем быстрее и активнее развивается его речь. Отметим, что такие выдающиеся новаторы в области образования, как Г. Гарднер, Д. Эйрес, Р. Штайнер, М. Фелденкрайз, Г. Долман, Н. Кефард и многие другие, признавали важнейшую роль движения в процессе познания и личностного становления человека.
Исследования влияния движения на обучение, проведенные с более чем 500 канадскими детьми, выявили, что ученики, которые ежедневно проводили лишний час в спортзале, на экзаменах показали значительно лучшие результаты, чем их менее активные сверстники. Аналогично, у мужчин и женщин в возрасте 50–60 лет, участвовавших в 4-месячной программе по регулярной быстрой ходьбе, показатели умственных тестов возросли на 10 %. При тщательном анализе 30 различных исследований, посвященных выявлению связей между физическими упражнениями и интенсивностью мышления, оказалось, что упражнения стимулируют рост развивающегося мозга и препятствуют регрессу стареющего мозга. Гибкость и подвижность нашего тела напрямую связаны с пластичностью мозга.
Движение – источник радостного и непосредственного познания, продвигает наше понимание и позволяет закрепить новый опыт. Мы приходим в этот мир с прекрасной возможностью учиться и познавать его через движение и свое тело.
Культура движений
В обыденном сознании культурный человек часто ассоциируется с обширностью знаний в различных областях, умением держать себя в обществе, соблюдать общепринятые нормы этикета. Все это верно, но этим отнюдь не исчерпывается понятие «культура личности». О культуре человека мы судим прежде всего по его деятельности во всех сферах бытия и сознания. Культура в этом смысле рассматривается как созидательная деятельность человека, как прошлая, зафиксированная и опредмеченная в культурных ценностях, так и настоящая, основывающаяся на распредмечивании этих ценностей, т. е. превращающая богатство человеческой истории во внутреннее богатство живых личностей.
Любая деятельность начинается с действия, движения. По мнению Б.В. Евстафьева (1985), культуру движений следует определять через категорию деятельности, а последнюю целесообразно рассматривать в качестве процесса использования ценностей физической культуры в различных видах человеческой деятельности. Поэтому кажется достаточно обоснованным определение, согласно которому физическая культура как вид культуры есть специфический результат человеческой деятельности, средство и способ всестороннего развития людей. Л.Н. Коган (1981) считал, что без гармонии духовного и физического развития человека не может быть и гармонически развитой личности.
Как уже говорилось ранее, культура – это прежде всего творческая деятельность человека. Двигательная культура личности включает в себя все то, что использовал и чего достиг человек сверх того, что ему дала природа в уровне развития его физических способностей, двигательных качеств, состояния здоровья и т. п. Другими словами, все это является результатом его собственной деятельности, физической и духовной активности, направленной на самосовершенствование, это человеческая (а не только природная) форма самого человека (Выдрин В.М., 1980, 1986).
Будучи прежде всего субъективным компонентом культуры личности, физическая культура человека проявляется в его отношении к своему телу. В зависимости от степени осознанности необходимости физической активности в повседневной жизни, уровня знаний, умений, навыков, можно говорить о сформированности у человека физической культуры или ее отсутствии, то есть о физическом бескультурье. Иными словами, физическая культура личности включает в свое содержание не только степень развития природной организации человека, сколько степень развитости отношения к ней (Понамарчук В.А., Подольский В.Г., 1984).
Культура движений – естественный мостик, позволяющий соединить социальное и биологическое в развитии человека, являясь самым первым и базовым видом культуры, который формируется в человеке.
Определенные формы двигательной активности, осуществляемой телом человека, вплетены в деятельность актера, художника, скульптора и направлены на отображение действительности в художественных образах, а также в информационную деятельность, связанную с передачей информации от одного человека к другому. Упомянутые виды двигательной активности человека занимают важное место в культуре, в таких ее формах, как материально-производственная, художественная и информационная культура, характеризуют «жестово-мимическую форму проявления человека в культуре» (Соколов Э.В., 1972).
Но недостаточно иметь только понятие культуры движений – важно помочь сделать индивиду то или иное движение культурным.
Здесь, как подчеркивается в работах Д.Д. Донского (1958, 1968, 1979), успех будет реальностью, если нужные изменения в структуре движения будут определяться внутренними механизмами (системами), их обусловливающими. К таковым прежде всего относятся:
– проприоцептивная (мышечно-суставная) система, которая, как известно, является детерминирующим началом любой двигательной деятельности;
– вестибулярная система, надежностью функционирования которой определяются координационные способности человека;
– центральная нервная система (ЦНС), которой присуща корригирующая и организующая роль двигательной деятельности.
Культура движений начинается с их разнообразия. Чем больше видов и способов движений, их сочетаний в арсенале человека, тем осознаннее и богаче его деятельность, тем в большей степени движения становятся для него орудием самовыражения, общения с окружающими людьми, ориентировки в окружающем мире.
Освоение культуры движений требует последовательности и этапности совершенствования двигательных стереотипов. Ни одна система физической подготовки не может решить всех задач обучения культуре движений изолированно. Только построение этого процесса на законах и принципах биомеханики и физиологии человека сможет по-настоящему воспитать культуру движений.
«Когда вы наблюдаете за совершенными движениями выдающегося гимнаста, выполняющего сложное упражнение на спортивном снаряде, легким, непринужденным бегом спринтера, полными грации и выразительности движениями мастеров балета, то вряд ли задумываетесь над тем, что в основе этих великолепных образцов гармонии лежат одни и те же законы – законы построения рациональных, экономичных и целенаправленных движений» (Бальсевич В.К., 1996).
Можно сказать, что на сегодняшний день культура движения скорее не разведанный маршрут, занявший свое место в истории, а дорога, по которой еще предстоит путешествовать. Хэлли Поиндекстера (1998) указывал, что «тропы, непройденные, или отвергнутые, или незамеченные физическим воспитанием, влияют порой на позиции физического воспитания ничуть не меньше, чем проторенные дорожки».
Свобода движений
Перечень мотивов занятий физическими упражнениями известен давно и включает как качественную, так и количественную сторону, – это и укрепление здоровья, и повышение эмоционального настроя и работоспособности (эффективности выполнения работы), и достижение безопасности жизнедеятельности, и организация досуга, и совершенствование форм тела в соответствии с требованиями моды и т. д. и т. п. Возможность удовлетворения этих потребностей во многом определяется культурой движений как при выполнении физических упражнений, так и при совершении двигательных действий в других сферах жизнедеятельности. Но основной сверхзадачей воспитания культуры движений, порой не осознаваемой, является обретение Свободы. Свободы движений, Свободы мысли, Свободы чувства. Однако закономерен вопрос: «Свободы от чего?»
Человек с раннего детства стремится преодолевать какие-нибудь препятствия и границы. Вначале это колыбель, из которой пытается выбраться ребенок, потом это границы его двора, города, страны, планеты за которые он выходит постигать еще неизведанный мир.
По сути, сдерживающими механизмами для нас являются врожденные безусловные рефлексы, затем силы гравитации (земное притяжение) и трения (сопротивления среды), собственные силы (напряжение мышц и т. п.) и, безусловно, ограниченный набор двигательных стереотипов (скованность, заученность, ограниченность, автоматизм движений). Но «Человек» действительно звучит гордо.
Человек при посредстве движений держится прямо и свободно, порывая этим животную связь. Свобода движений соответственных органов животных значительно более ограничена и обычно позволяет лишь варьировать ограниченный анатомическим строением ряд движений. Свобода движений, характерная для человека, не может обеспечиваться врожденными механизмами, поэтому лишь небольшое число локомоторных движений является безусловно-рефлекторным (рефлексы коленный, мигательный и др.), а большинство регулирующих механизмов условно-рефлекторно – складывается прижизненно. Так что основной механизм формирования движений – выработка двигательных рефлексов условных, осознанности движений.
Чтобы получить наиболее яркое и наглядное представление о свободе движений, мы, конечно, обращаемся не к спорту. Спорт – это «гонка за результатом», калечащая тело и душу. Это – бизнес, политика и все, что угодно, только не Свобода. Общественные ценности давно сместились от «игры» к «достижениям», характеризующим межличностные отношения внутри общества, ориентированного на экономические свершения.
Для понимания свободы движений следует обратиться к таким понятиям, как паркур, фриран, фрифлай, фристайл и др.
Так, паркур – это искусство эффективного передвижения и преодоления препятствий, представляющее совокупность навыков (стереотипов) владения своим телом, которые в нужный момент могут найти применение в любой из жизненных ситуаций.
Паркур – это философия, способ существования в этой жизни, когда вокруг нас находятся точно выбранные пути, по которым мы должны следовать. Паркур же прокладывает свой путь. Паркур – это понимание и сотрудничество со своим телом и гармоничное сосуществование с окружающим миром. Это романтика, взрыв эмоций, воля, свобода действий.
Стремление, желание, цель – вот то, что должно управлять нашей жизнью. Человеческий фактор страха и внешние пределы – вот то, что мы должны преодолеть, раскрепостить движения, раскрепостить сознание и перейти на новый, еще мало изученный уровень своих возможностей.
Мы не рождаемся свободными. Но мы рождаемся с правом на свободу.
Свобода – это выбор. За свободу приходится бороться. И свободе надо учиться.
Не мешайте своему телу двигаться свободно, а помогите ему.
Научите себя быть свободным!
Глава I. Базовые понятия, определяющие процесс совершенствования двигательных способностей
Человек воспитывается для свободы.
Г. Гегель
Двигательные стереотипы
Механические движения человека как материального объекта, в реализации которых участвуют структуры опорно-двигательного аппарата, являются способом взаимодействия организма с окружающей средой, осуществляющимся благодаря регуляторным физиологическим механизмам, основные уровни которых находятся в ЦНС.
На протяжении долгих тысячелетий эволюции животного мира первоосновой и главной причиной развития являлась жизненная необходимость в движении, все усложняющаяся двигательная активность. В процессе эволюции имело место безостановочное усложнение и увеличение разнообразия двигательных задач, решение которых было жизненно необходимо в борьбе различных особей за свое существование, за свое место на планете.
Исключительное биологическое значение движений в человеческой жизни нашло свое отражение в представлении о кинезофилии, разработанном М.Р. Могендовичем (1969). Он считал, что существует чрезвычайно важная для приспособления и развития организмов инстинктивная потребность – влечение к движе нию. Под кинезофилией М.Р. Могендович понимал «… потенциал энергии, наследственно заложенный в мозгу и определяющий активность моторики как органическую потребность своего рода, инстинкт первостепенного биологического значения».
Кинезофилия хотя и является врожденным свойством, однако не проявляется с рождения, а лишь постепенно возникает и усиливается по мере созревания нервной системы.
Принято выделять следующие постулаты концепции кинезофилии:
• постоянная потребность – влечение к движениям как частный случай концепции «информационного голода». В нас заложена потребность получать новые впечатления (чувство «информационного голода»);
• примат моторики (проприо- и экстерорецепции над интерорецепцией) в регуляции деятельности функциональных систем организма. Примат моторики выражается в том, что двигательная зона коры больших полушарий, по выражению А.А. Ухтомского, всегда находится в состоянии «оперативного покоя» (Могендович М.Р., Темкин И.Б., 1975). Ослабление моторного анализатора дезорганизует подкорку и связанные с ней вегетативные функции. Если человек волевым усилием затормозит двигательные проявления эмоций, то вегетативные реакции усиливаются (Могендович М.Р., 1969). Гипокинезия сопровождается ослаблением проприоцептивной стимуляции (глубокой чувствительности – ощущения положения частей собственного тела относительно друг друга). При этом человек не только не ощущает радостных эмоций от движения, но и становится рабом интероцепции: у него возникают различные неприятные ощущения во внутренней среде, которые проходят при регулярных физических занятиях. Изменение интенсивности проприоцептивной стимуляции находит отражение в эмоциональных состояниях. При ее недостатке возникают неприятные ощущения «моторного голода». Субъективным отражением потребности в движении является эмоциональный подъем («мышечная радость», по И.П. Павлову), физиологически основанный на проприоцепции;
• движение, проявляемое в форме динамических (двигательных) стереотипов как основы саногенетических и адаптационных механизмов интеграции взаимоотношений внешней и внутренней сред организма.
Понятие «двигательный стереотип (динамический стереотип)» введено академиком И.П. Павловым в 1932 г. и подразумевает устойчивый индивидуальный комплекс безусловно-рефлекторных двигательных реакций, реализуемых в определенной последовательности в обеспечении позотонических функций.
Несколько иное определение в 1985 г. предложил профессор K. E. Lewit: «Двигательный динамический стереотип – это временная константа сцепления условных рефлексов, которая создается на основе стереотипно повторяющихся раздражителей. Этот внешний стереотип приводит к образованию внутреннего двигательного стереотипа».
Но в любом случае рефлекс играет важнейшую роль при формировании динамического стереотипа, а основная цель двигательного стереотипа состоит в формировании автоматизма основных двигательных действий, синергического распределения активности мышц различного назначения в поддерживании позы и двигательной активности, не связанной с профессиональными движениями, а являющейся базой для их реализации.
К основным группам двигательных стереотипов относят:
– опороспособность (стояние);
– передвижение (ходьбу);
– манипуляции (хват);
– коммуникации (мимику).
Более детализированно их распределение представлено на схеме 1.
Формированием соответствующего динамического стереотипа объясняется возникновение привычек, привязанностей, навыков в выполнении обыденной деятельности. По сути, двигательный стереотип – некий шаблон поведения – «наиглавнейший форпост инстинкта самосохранения, предохраняющий нас от пугающей неизвестности и потенциальной опасности». В этом заключается положительная роль динамического стереотипа. Отрицательная состоит в том, что его перестройка – это длительный и трудный процесс. Поэтому он препятствует переобучению. Кроме того, у людей со слабым типом нервной деятельности перестройка динамического стереотипа сопровождается нарушениями нервно-психической деятельности в виде неврозов и психозов (резкой смены обстановки, привычной деятельности и т. д.), приводит к увеличению уровня тревожности, дезадаптации.
«Мне кажется, что часто тяжелые чувства при изменении обычного образа жизни, при прекращении привычных занятий, при потере близких людей, не говоря уже об умственных кризисах, имеют свое физиологическое основание в значительной степени именно в изменении, в нарушении старого динамического стереотипа и в трудности установки нового» (Павлов И.П., 1949).
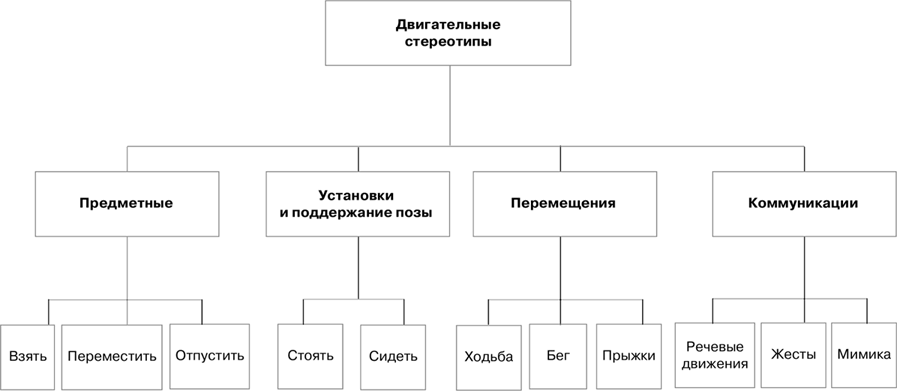
Схема 1. Основные группы двигательных стереотипов (по М. Гамезо, И. Домашенко)
В этой связи достаточно вспомнить феномен «долгожительства», так как вне зависимости от места проживания (горы или равнина), предпочтений в еде (мясоедение или вегетарианство) всех долгожителей объединяет размеренный, в определенном смысле однообразный образ жизни.
Явлением двигательного стереотипа во многом объясняются стойкость таких вредных привычек, как курение и бытовое пьянство. В этих случаях инстинкт самосохранения интересуется не последствиями поведения, а строгим и непременным выполнением всех пунктов, заложенных в программу данного поведенческого стереотипа. Нарушение привычной формы поведения вызывает негативные эмоции, чтобы «мы не отступали с “проторенной дороги”».
В результате многократного функционирования двигательный стереотип все более и более закрепляется и, в свою очередь, становится все более трудноизменяемым. Динамические стереотипы особенно устойчивы у пожилых людей и у лиц со слабым типом нервной деятельности, с пониженной подвижностью нервных процессов.
Процессы установки двигательного стереотипа, довершения установки, поддержки стереотипа и нарушений его, по сути, и есть субъективно разнообразные положительные и отрицательные чувства.
Таким образом, понятие «двигательный стереотип» может рассматриваться в качестве базовой структурной единицы всей системы движений, реализуемой посредством элементов опорно-двигательного аппарата. Двигательные стереотипы – это основа основ, базис физической деятельности человека!
Индивидуальный двигательный стереотип формируется под влиянием разнообразных факторов внешней и внутренней сред, имеющих отношение к становлению моторики человека (всей совокупности двигательных возможностей).
Влияние внутренней среды на развитие движений в онтогенезе (греч. ontos – сущее + genesis – происхождение) представляет собой процесс качественного видоизменения системы движений по мере роста организма. Уже в эмбриональный период происходит формирование функций поддержания позы, подготовка к дыхательным движениям, глотанию, осуществляется активизация венозного кровообращения и лимфотока, а сразу после рождения проявляется целый набор двигательных реакций (рудиментарные двигательные рефлексы, позотонические рефлексы, безусловнорефлекторные двигательные акты в виде пищевого сосательного, защитного мигательного движения глаз). Важную роль в процессе роста играют хаотические движения, которые группируются в повторяющиеся движения, а затем на их основе происходит формирование целенаправленных движений. В условиях воспитания к 1-му году жизни ребенка в целом формирование всех основных движений завершается. По мере развития речи, к 5–6 годам происходит формирование всего комплекса произвольных движений, но основной набор универсальных двигательных реакций окончательно оформляется к 11–14 годам.
Влияние внешних факторов на формирование двигательного стереотипа может быть закономерным и случайным. Достаточно вспомнить школьника, склонившегося над низким столом и проводящего многие часы учебы в этой позе, лишенного своевременной педагогической поправки. В последующем накопившиеся двигательные ошибки суммируются с неизменно наступающими возрастными изменениями в осанке подростка, что в итоге способствует их фиксации.
Подобных ситуаций немало в профессиональной деятельности, когда люди даже с правильно сформированной моторикой в длительно сохраняемой нерациональной рабочей позе подвергают двигательный стереотип проверке на устойчивость с нередкими потерями.
В связи с этим принято выделять оптимальную и неоптимальную формы двигательного стереотипа.
Оптимальный двигательный стереотип (ОДС) – это относительно устойчивое индивидуальное своеобразие движений и положений тела, обусловленное функциональным состоянием двигательной системы, интегрирующей генетические структурно-функциональные свойства с приобретенными в течение жизни особенностями опорно-двигательного аппарата. В свою очередь, отклонения от ОДС в виде неоптимального (временного, стойкого) его варианта разной степени, как правило, сопровождают различные заболевания позвоночника и смежных с ним структур.
Оценку неоптимального двигательного стереотипа (НДС) проводят по трем степеням:
• 1-я – движения сопровождаются включением избыточного числа мышц разных регионов опорно-двигательного аппарата и отличаются некоторой неэстетичностью;
• 2-я – умеренно выраженные своеобразные позы и положения отдельных частей тела, сопровождающиеся перераспределением нагрузки в соответствующем регионе опорно-двигательного аппарата, а также в функционально с ним связанных регионах;
• 3-я – значительно выраженное своеобразие позы, положения тела и перераспределения нагрузки при деформации в отдельных регионах опорно-двигательного аппарата.
Однако в клинической практике такое распределение, в связи с высоким уровнем субъективности, не нашло широкого применения. Именно по этой причине в последние годы ведется достаточно активный поиск нозологических форм, которые можно было бы отнести к проявлениям НДС (Ерёмушкин М.А., 2004).
Как известно, основная цель двигательного стереотипа состоит в формировании осанки. По сути, двигательный стереотип – это и есть осанка в движении. В этой связи одними из первых отмеченных нарушений двигательного стереотипа можно назвать дефекты осанки.
Осанка – привычная поза, которую человек принимает стоя или сидя без излишнего мышечного напряжения. Отклонения от правильной осанки принято называть нарушением, или дефектом, осанки. Наиболее часто нарушения осанки формируются в периоды бурного роста (6–7 и 11–13 лет у девочек, 7–9 и 13–15 лет у мальчиков). Традиционно дефекты осанки различают в зависимости от анатомических плоскостей (сагиттальной и фронтальной): сутулость, круглая спина, плоская, плоско-вогнутая, кругло-вогнутая спина и асимметричная осанка.
Если диагноз – дефект осанки, как проявление НДС, определяют преимущественно у детей и подростков, то для взрослых пациентов были предложены несколько иные формы описания НДС. Так, K. E. Lewit и V. Janda (1977) выделяли в зависимости от уровня определяемых нарушений: «верхний перекрестный», «нижний перекрестный» и «этажный» синдромы. P.-M. Gagey (1999) различал гармоничный и дисгармоничный типы. О.Г. Сафоничева (2007) в зависимости от формы измененного движения определяет синдромы: «незавершенного сгибания», «незавершенного разгибания», «незавершенного бокового наклона» и «незавершенного поворота».
Однако еще в своей классификации синдромов остеохондроза позвоночника Я.Ю. Попелянский (1962–1973) выделил группу так называемых миоадаптивных синдромов, которые характеризуются именно наличием НДС. Миоадаптивные синдромы остеохондроза позвоночника возникают как тоническая реакция на перегрузку некоторых мышечных групп при измененной осанке – постуральные миоадаптивные синдромы и в условиях компрессионной корешковой патологии, когда сохранившаяся часть мышц берет на себя функции ослабленных мышц – викарные миоадаптивные синдромы (Веселовский В.П., 1977).
По мнению Я.Ю. Попелянского (2003), проявление миоадаптивных синдромов остеохондроза позвоночника связано с функциональным тонусо-силовым дисбалансом мускулатуры туловища и конечностей и неэргономичными условиями жизнедеятельности. В связи с чем допустимо заключить, что дефекты осанки (статики), влекущие за собой нарушения динамики, и приводят к развитию постуральных миоадаптивных синдромов остеохондроза позвоночника.
При этом более детально классифицировать миоадаптивные синдромы, исходя только из локализации вовлекаемых мышц, практически невозможно. Так, по подсчетам В.П. Веселовского (1991), при различных деформациях позвоночника у больных остеохондрозом число комбинаций перегружаемых мышц крайне велико – более 1500.
Обсуждая вопрос о клинических проявлениях НДС, А.Ф. Каптелин (1990) высказывался следующим образом: «Так называемые неконгруэнтные боли на фоне нарушенного двигательного стереотипа являются основным клиническим симптомом у пациентов с миоадаптивными постуральными синдромами остеохондроза позвоночника». В качестве клинического примера можно привести ситуацию, когда с наступлением зимних морозов пациентка одевает любимую норковую шубу и через 2–3 дня начинает предъявлять жалобы на быструю утомляемость и периодические боли в разных отделах спины и шеи. Однако после смены тяжелой шубы на легкий синтепоновый «пуховик» эти боли и явления дискомфорта проходят. Таким образом, произошло возвращение к старому привычному двигательному стереотипу, и функциональная система, объединяющая органы движения и опоры, из нестабильного состояния вновь перешла в стабильное (оптимальное).
Но если в связи с действием внешних факторов для всего опорно-двигательного аппарата возможно изменение двигательного стереотипа в сторону неоптимальных его проявлений, то логично заключить, что изменением внешних условий возможно и формирование ОДС, согласно основным принципам построения движений.
Построение движений
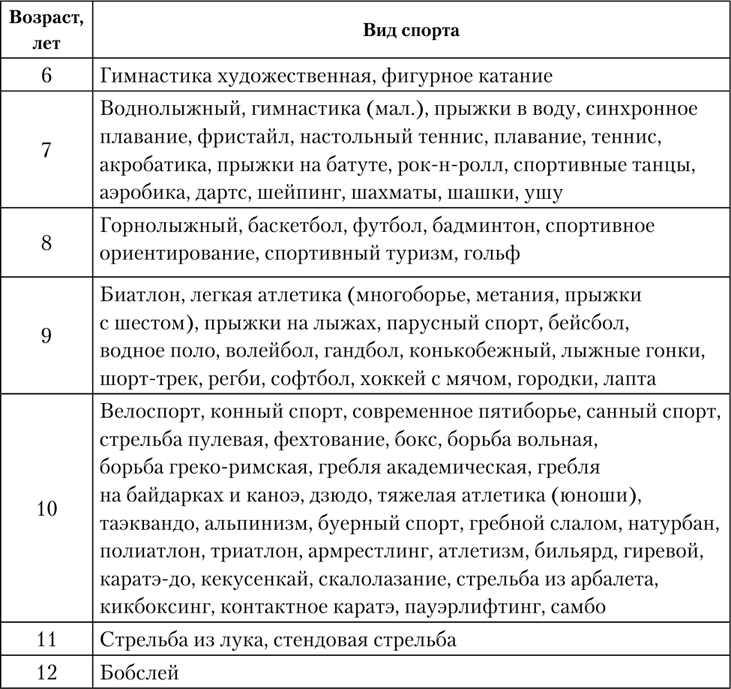
Последовательно сформированные уже в детском и подростковом возрасте основные базовые двигательные стереотипы открывают возможность освоения новых и совершенствования ранее сложившихся двигательных умений и навыков. Именно по этой причине в свое время были разработаны рекомендации по минимальному возрасту начала занятий в спортивных секциях (табл. 1).
Таблица 1. Минимальный возраст зачисления детей в спортивные школы по видам спорта (Приложение 2 СанПиН 2.4.4.1251-03)
Сам процесс формирования (построения) движений, как и обучение движениям, представляет собой системное освоение человеком рациональных способов управления своими движениями, приобретения таким путем необходимого в жизни объема двигательных умений и навыков.
Двигательное умение – это степень владения техникой действия при повышенной концентрации внимания на составные части при встречающейся нестабильности движения (действия). В свою очередь, двигательный навык – это степень владения техникой действия, при которой управление движениями происходит автоматически и действия отличаются надежностью. Соответственно умение и навык отличаются друг от друга главным образом степенью их освоенности, т. е. способами управления со стороны сознания человека. Хотя под воздействием сознания в детали двигательного навыка могут вноситься корректировки по амплитуде, направлению, усилиям в разных фазах движений. Двигательный навык – это умение, доведенное упражнениями до автоматизма.
Однако не следует забывать, что в основе любого двигательного навыка лежит тот или иной базовый динамический стереотип.
В процессе многократного повторения (тренировки) разучиваемого двигательного действия отдельные его операции становятся все более привычными, осваиваются и постепенно автоматизируются и двигательные умения переходят в навык.
Чем объемнее и разностороннее двигательный опыт человека, чем обширнее арсенал его двигательных навыков и умений, тем проще и успешнее он сформирует новые навыки, которые представлены вначале в виде знаний, передающихся обучаемому преподавателями, учебниками, методическими руководствами или же формируются человеком самостоятельно, в процессе самообучения.
У человека двигательный навык является приобретенной формой условно-рефлекторной двигательной реакции, формируемой при взаимодействии первой и второй сигнальных систем. Как и условные рефлексы, являющиеся составной частью двигательного навыка, так и последний в целом формируется последовательно, проходя несколько этапов, которые не зависят от вида и особенностей двигательной деятельности (это может быть обучение чтению и письму, прыжкам, метаниям, плаванию, работе с различными инструментами и т. п.).
Согласно представлениям П.К. Анохина (1935), процесс построения любого нового движения проходит в соответствии с определенными этапами. Так, целью подготовительного этапа является обеспечение условий для создания двигательного навыка. Задачи, которые решаются на этом этапе, – создание предпосылок для физической готовности к освоению двигательного навыка и обеспечение психической готовности к последующим этапам.
Этап начального обучения преследует цель – сформировать умение выполнять необходимое двигательное действие хотя бы в «грубой» несовершенной форме. Его задачами являются:
– дать общее представление о разучиваемом двигательном действии;
– обучить отдельным фазам и элементам техники двигательных действий;
– предупредить или устранить ненужные движения и грубые искажения структуры двигательного действия.
Следующий этап углубленного разучивания преследует цель довести первоначальное, «грубое» владение техникой действия до относительного совершенства и включает задачи:
– дать четкое представление о структуре движения;
– сформировать общий ритм двигательного навыка и добиться свободного слитного выполнения его отдельных элементов;
– уточнить технику выполнения движения по ее пространственным, временны́м и динамическим характеристикам в соответствии с индивидуальными особенностями пациентов.
Цель завершающего этапа – закрепление и дальнейшее совершенствование приобретенного двигательного акта, а задачи:
– закрепить освоенный двигательный навык;
– расширить диапазон вариативности его использования в повседневной жизни;
– завершить индивидуализацию техники в соответствии с достигнутой степенью развития индивидуальных возможностей;
– автоматизация разученной техники двигательного навыка.
На этих принципах базируется физическая подготовка спортсменов и физкультурников, реализующаяся во всех видах физической активности.
Но не следует забывать, что навык не обязательно означает владение техникой движения в совершенстве. Может быть сформирован навык неправильного выполнения упражнения. Это происходит тогда, когда несовершенное движение повторяется многократно. Поэтому сначала следует научить правильно выполнять упражнения и только после этого переходить к закреплению навыка. В процессе обучения новым двигательным актам роль квалифицированного, профессионального педагога (учителя) нельзя переоценить!
Условия и основные этапы формирования двигательного навыка могут быть представлены несколько иначе и распределены на:
• аналитический – вычленение и овладение отдельными элементами действий;
• синтетический – объединение элементов в целостное действие;
• автоматизации – упражнение с целью придания действию плавности, необходимой скорости, снять излишнее напряжение и т. п.
Таким образом, процесс формирования двигательного навыка завершается его стандартизацией, когда выполняемое действие принимает постоянную форму, и стабилизацией, при которой движение приобретает устойчивость по отношению к внешним и внутренним препятствиям (Бернштейну Н.А., 1954).
В итоге (по Д. Норману) характеристиками (отличительными признаками) освоенного двигательного навыка являются: плавность, автоматизм, снижение умственного усилия при выполнении двигательного акта, минимальное влияние стрессовых факторов и свободная интерпретация двигательной задачи (вариативность).
Однако двигательный навык – это многосоставное действие. Он может быть представлен комплексом отдельных структурных (изолированная мышца, мышечная группа и др.) и функциональных (тонус, сила, быстрота, ловкость и др.) элементов.
Все это двигательное многообразие возможно только благодаря регуляторным механизмам ЦНС. «В построении движений участвуют все уровни головного мозга. В стройном и согласованном ансамбле каждый из них ведет свою партию» (Бернштейн Н.А., 1954).
По представлениям профессора Н.А. Бернштейна (1947), в процессе построения движений следует выделить две основные группы уровней, регулирующихся структурами ЦНС, – субкортикальные, или низшие кинематические, и кортикальные, высшие (сознательные), уровни (схема 2). Низшие уровни включают руброспинальный уровень палеокинетических регуляций (А) и таламопаллидарный уровень синергий и штампов (В). Их структурными единицами соответственно являются изолированная мышца и мышечная группа. Высшие (сознательные) уровни – это пирамидально-стриальный уровень пространственного поля (С), теменно-премоторный уровень действий (D) и уровни, лежащие выше уровня действий (Е), структурными единицами которых являются мышечные комплексы (цепи), выражающиеся в смысловом и мотивационном действии – двигательном умении и двигательном навыке.

Схема 2. Уровни построения движений (по Н.А. Бернштейну)
Уровень А (руброспинальный) определяет самые простые слагаемые движения: тонус, рецепторную иннервацию, силовые, скоростные и другие характеристики сокращения мышц. Этот уровень определяет ограниченный круг функциональных возможностей мускулатуры, в основном связанных с функционированием сегментарного аппарата спинного мозга и фоновым изменением его возбудимости. Это уровень слепого исполнения движения. Сенсорная организация деятельности этого уровня включает лишь проприоцепцию.
Уровень В (таламопаллидарный), или уровень синергий, определяет всю внутреннюю структуру пластики, сочетания отдельных слагаемых двигательных комплексов в сложное соединение. Уровень В проявляется в обширных мышечных синергиях, обеспечивающих согласованную работу многих десятков мышц. Следующее свойство уровня В – обеспечение мышечных синергий во времени, т. е. правильное чередование отдельных комплексов движений в общем ритме. Последнее свойство уровня В – наклонность к штампам, к чеканной повторяемости движений. В результате реализации всех особенностей уровня В создается динамическая устойчивость движений, отличающая каждого индивидуума от другого. Этот уровень обеспечивает всю внутреннюю координационную основу локомоций, полностью оформляя всю кинетику сложнейших синергий в отвлеченном, автоматизированном виде. Очевидно, что деятельность уровня В реализуется через уровень А, подчиняясь вышележащему уровню С. Основной вклад в сенсорную, информационную организацию этого комплекса исполняет проприоцепция, в меньшей степени экстрацепция. Качества этого уровня выступают как врожденные особенности моторики: ловкость, грациозность, пластика, индивидуальные особенности моторики, пантомимика.
Следующие уровни построения движений – кортикальные. Сюда относятся пирамидально-стриальный уровень пространственного поля (С), теменно-премоторный уровень действий (D), смысловой-мотивационный уровень (Е).
Уровень С, включающий пирамидную систему и полосатое тело, в функциональном отношении слитное образование, обеспечивает движения, имеющие ясно выраженный целевой характер: они откуда-то ведут, куда-то и зачем. Эти движения обращены во внешний мир в не меньшей степени, чем движения уровня синергий В обращены внутрь. По выражению Н.А. Бернштейна, «эти движения несут, давят, тянут, берут, рвут, перебрасывают. Соответственно с этим они имеют начало и конец, приступ и достижение, замах и бросок или удар. Движения в пространственном поле всегда переместительны». Таким образом, внутренняя гармония движений, координационная пластика реализуются в геометрическом масштабе. Если действия уровня В трудно измерить в этом масштабе, то результат действия уровня С всегда пространственно известен точками координат, вектором движения и пр. Здесь происходит многостороннее афферентное взаимодействие для наиболее точной оценки параметров пространства и результатов исполнения движения в этом пространстве.
Высшие кортикальные уровни (теменно-премоторный уровень действий D и смысловой-мотивационный уровень Е) характеризуются условно-рефлекторной деятельностью. Эти движения заучиваются, они не являются врожденными. Деятельность этих уровней, связанных с корой головного мозга, с большим трудом поддается описательному вычленению (Иваничев Г.А., 2005).
Таким образом, в зависимости от структурных единиц уровней регуляции складываются и их ключевые свойства: кондиционные способности (тонус, сила, выносливость, гибкость и др.) для изолированной мышцы и мышечной группы; координационные способности (точность, меткость, ловкость и др.) для мышечной группы и кинематической мышечной цепи и, наконец, конструктивные (бытовые, профессиональные, спортивные) и творческие способности только для динамических мышечных цепей.
Другими словами, элементарное движение реализуется с помощью механизмов обеспечения кондиционных способностей; двигательное умение – координационных; двигательный навык – преимущественно конструктивных, а двигательный стереотип – творческих способностей. Весь комплекс физиологических отправлений при формировании двигательного умения, включающий уровни А, В и отчасти С, – это цепь безусловных рефлексов с различными уровнями замыкания, а двигательного стереотипа как деятельность уровней частично С, D и Е – условных рефлексов.
Н.А. Бернштейн рассматривал выработку навыка как цепь сменяющих друг друга фаз разного значения – от низших к высшим.
Так, деятельность уровня В реализуется через уровень А, подчиняясь вышележащему уровню С; уровень D подчиняет своим задачам уровень С, но формируется под руководством уровня Е и т. п.
Однако в результате сложного взаимодействия граница между уровнями стирается. Тем самым навык переходит на уровень стереотипа. Сознательное действие, автоматизируясь, переходит в уровень бессознательного, рефлекторного, и наоборот, рефлекторное может приобрести самостоятельное значение, войти в сферу сознания.
Таким образом, по представлениям Н.А. Бернштейна, «…двигательный навык не формула движения, и тем более не формула каких-либо постоянных, запечатлевшихся в двигательном центре мышечных напряжений. Двигательный навык – это освоенное умение решать тот или иной вид двигательной задачи».
Если двигательный навык по своей сути – способность к осуществлению того или иного движения без сознательного контроля за ним, сформированная в обучении, то двигательный стереотип – это доведенное до автоматизма выполнение того или иного комплекса двигательных действий (двигательных навыков) в процессе упражнений и тренировок.
Динамические стереотипы облегчают поведение человека в знакомых условиях, снижают энергетические затраты, повышают точность освоенных видов активности человека и их результативность, обеспечивают длительное сохранение опыта жизни. Стереотипами объясняются многие индивидуальные особенности понимания окружающего мира конкретным человеком.
Формирование выгодных для жизнедеятельности организма динамических стереотипов – первейшая задача каждого человека и людей, помогающих ему в жизненном становлении и достижении успехов.
Однако не следует рассматривать процесс построения двигательного стереотипа исключительно в качестве абстрактной скоординированности деятельности неких мозговых центров. Вся совокупность двигательных возможностей (моторика человека) складывается из конкретных структурных и функциональных элементов. Как указывалось ранее, в состав структурных элементов двигательного стереотипа могут входить: изолированная мышца, мышечная группа (агонисты, антагонисты, синергисты и др.), кинематические и динамические (мышечные) цепи двигательного аппарата. Функциональные элементы двигательного стереотипа – это и кондиционные, и координационные, и конструктивные, и творческие двигательные способности в совокупности.
Двигательный аппарат
Движения человека в значительной мере зависят от того, каково строение его тела и каковы его свойства. Чрезвычайная сложность строения и многообразие свойств тела человека, с одной стороны, делают очень сложными сами движения и управление ими, с другой – обусловливают необычайное богатство, разнообразие движений, до сих пор недоступное в целом ни одной самой совершенной машине.
Объектом управления для двигательных структур ЦНС является опорно-двигательный аппарат, который корректнее было бы называть система.
Опорно-двигательная система (ОДС) человека – функциональная совокупность костей скелета, их соединений (суставов и синартрозов) и соматической мускулатуры, по своей сути является самодвижущимся механизмом, состоящим из более 600 мышц, 206 костей, нескольких сотен сухожилий. К функциям ОДС относятся:
• опорная – фиксация мышц и внутренних органов;
• защитная – защита жизненно важных органов;
• двигательная – обеспечение простых движений, двигательных действий и двигательной деятельности;
• рессорная – смягчение толчков и сотрясений;
• формообразующая (в некоторой степени определяет форму тела) и функцию других систем;
• энергетическая (превращение химической энергии в механическую и тепловую);
• участие в обеспечении жизненно важных процессов, таких как минеральный обмен, кровообращение, кроветворение и др.
Ведущей функцией ОДС, безусловно, является двигательная, реализация которой возможна только при условии взаимодействия костей и мышц скелета, потому что мышцы приводят в движение костные рычаги.
В состав ОДС входят исключительно скелетные (поперечнополосатые, или произвольные) мышцы.
Скелетная мышца состоит из пучков исчерченных (поперечнополосатых) мышечных волокон, способных сокращаться под влиянием нервных импульсов. Так как сокращение мышцы вызывается импульсом, идущим от ЦНС, то каждая мышца связана с ней нервами: афферентным, являющимся проводником «мышечного чувства» (двигательный анализатор, по И.П. Павлову), и эфферентным, приводящим к ней нервное возбуждение. Кроме того, к мышце подходят симпатические нервы, благодаря которым мышца в живом организме всегда находится в состоянии некоторого сокращения, называемого тонусом.
Различают два типа мышечных сокращений. Если оба конца мышцы неподвижно закреплены, происходит изометрическое сокращение, и при неизменной длине напряжение увеличивается. Если один конец мышцы свободен, то в процессе сокращения длина мышцы уменьшится, а напряжение не изменяется – такое сокращение называют изотоническим; в организме такие сокращения имеют большее значение для выполнения любых движений.
При изотоническом сокращении мышцы происходит ее укорочение и сближение двух точек, к которым она прикреплена. Из этих двух точек подвижный пункт прикрепления (punctum mobile) притягивается к неподвижному (punctum fixum), и в результате происходит движение данной части тела.
Действуя сказанным образом, мышца производит тягу с известной силой и, передвигая груз (например, тяжесть кости), совершает определенную механическую работу. Сила мышцы зависит от количества входящих в ее состав мышечных волокон и определяется площадью так называемого физиологического поперечника, т. е. площадью разреза в том месте, через которое проходят все волокна мышцы. Величина сокращения зависит от длины мышцы. Кости, движущиеся в суставах под влиянием мышц, образуют в механическом смысле рычаги, т. е. как бы простейшие машины для передвижения тяжестей.
Чем дальше от места опоры будут прикрепляться мышцы, тем выгоднее, ибо благодаря увеличению плеча рычага лучше может быть использована их сила. С этой точки зрения П.Ф. Лесгафт (1888) различал мышцы сильные, прикрепляющиеся вдали от точки опоры, и ловкие, прикрепляющиеся вблизи нее. Каждая мышца имеет начало (origo) и прикрепление (insertio). Поскольку опорой для всего тела служит позвоночный столб, расположенный по средней линии тела, постольку начало мышцы, совпадающее обычно с неподвижной точкой, расположено ближе к средней плоскости, а на конечностях – ближе к туловищу, проксимально; прикрепление мышцы, совпадающее с подвижной точкой, находится дальше от середины, а на конечностях – дальше от туловища, дистально.
Punctum fixum и punctum mobile могут меняться своими местами в случае укрепления подвижной точки и освобождения фиксированной. Например, при стоянии подвижной точкой прямой мышцы живота будет ее верхний конец (сгибание верхней части туловища), а при висе тела с помощью рук на перекладине – нижний конец (сгибание нижней части туловища).
Выделяют следующие закономерности распределения мышц в теле человека:
1. Соответственно строению тела по принципу двусторонней симметрии мышцы являются парными или состоят из двух симметричных половин (например, m. trapezius).
2. В туловище, имеющем сегментарное строение, многие мышцы являются сегментарными (межреберные, короткие мышцы позвонков) или сохраняют следы метамерии (прямая мышца живота). Широкие мышцы живота слились в сплошные пласты из сегментарных межреберных вследствие редукции костных сегментов – ребер.
3. Так как производимое мышцей движение совершается по прямой линии, являющейся кратчайшим расстоянием между двумя точками, то сами мышцы располагаются по кратчайшему расстоянию между этими точками. Поэтому, зная точки прикрепления мышцы, а также то, что подвижный пункт при мышечном сокращении притягивается к неподвижному, всегда можно сказать заранее, в какую сторону будет происходить движение, производимое данной мышцей, и определить ее функцию.
4. Мышцы, перекидываясь через сустав, имеют определенное отношение к осям вращения, чем и обусловливается функция мышц. Обычно мышцы своими волокнами или равнодействующей их силы всегда перекрещивают приблизительно под прямым углом ту ось в суставе, вокруг которой они производят движение.
В функциональном аспекте мышцы делятся на сгибатели (flexores), разгибатели (extensores), приводящие (adductores), отводящие (abductores), вращатели (rotatores) кнутри (pronatores) и кнаружи (supinatores).
Кроме элементарной функции мышц, определяемой анатомическим отношением их к оси вращения данного сустава, необходимо учитывать изменения функционального состояния мышц, наблюдаемые в живом организме и связанные с сохранением положения тела и его отдельных частей и постоянно меняющейся статической и динамической нагрузки на аппарат движения. Поэтому одна и та же мышца в зависимости от положения тела или его части, при котором она действует, и фазы соответствующего двигательного акта часто меняет свою функцию. Например, трапециевидная мышца по-разному участвует своими верхней и нижней частями при подъеме руки выше горизонтального положения. Так, при отведении руки обе названные части трапециевидной мышцы одинаково активно участвуют в этом движении, затем (после подъема выше 120°) активность нижней части названного мускула прекращается, а верхней – продолжается до вертикального положения руки. При сгибании руки, т. е. при поднятии ее вперед, нижняя часть трапециевидной мышцы малоактивна, а после подъема выше 120°, наоборот, обнаруживает значительную активность.
Любое взаимодействие мышц при выполнении физических движений возникает вследствие группового действия мышц. Ни одно движение не выполняется посредством изолированной работы одиночных мышц.
Различают группы мышц: агонисты (каждая мышца имеет ту же функцию, что и вся группа в целом), антагонисты (группы мышц взаимно противоположного действия), синергисты (вспомогательные мышцы, изолированное действие каждой из них отлично от совместного действия всех мышц группы) и стабилизаторы (группа фиксирующих мышц). Если разложить силы тяги синергистов на их составляющие, то одни из них действуют как агонисты (тянут в сторону движения), а другие – как антагонисты (взаимно уравновешивают тягу противоположного направления). Антагонизм тяги мышц как между группами мышц-антагонистов, так и внутри группы мышц-синергистов обеспечивает регулирование величины и направления скорости движений.
Статическое напряжение антагонистических групп мышц обеспечивает неподвижное положение соответствующих частей тела (фиксирование суставов). Эти напряжения называются опорными, так как благодаря им неподвижные части тела служат опорой для движущихся частей тела и соответствующих мышц. Мышцы, изменяющие свою длину при движениях частей тела, имеют рабочие напряжения, совершая преодолевающую работу (укорачиваясь) и уступающую (растягиваясь).
Двусуставные и многосуставные мышцы при движениях частей тела в соответствующих суставах в естественных движениях ходьбы и бега осуществляют так называемую мышечную координацию, т. е. обусловливают сложносогласованные движения в суставах, почти не изменяя своей длины. Взаимодействие мышц в физических упражнениях обусловливает: создание опоры за счет неподвижности одних частей тела, регулирование величины скорости движения за счет антагонистического действия движущих и тормозящих мышц (их преодолевающей и уступающей работы) и определение единственного из всех возможных путей движения за счет взаимодействия антагонистической тяги внутри групп мышц-синергистов, как движущих, так и тормозящих. Таким образом, силы мышечных напряжений в соответствии со всеми остальными силами обусловливают координацию движений как согласование элементов движений с задачей движения и складывающимися условиями (Кукушкин Г.И., 1961).
Само понятие «координация» можно определить как способность реализовать движение в соответствии с его замыслом или как согласование во времени и пространстве работы отдельных мышечных групп, направленное на достижение определенного двигательного эффекта через преодоление, согласно представлениям Н.А. Бернштейна, избыточных степеней свободы ОДС.
Для удобства описания координации мышечной деятельности используют такие понятия, как биокинематическая пара, биокинематическая цепь и степени свободы.
Биокинематическая пара – это два звена (кости), соединенные между собой подвижно (суставом). Примером биокинематической пары является плечо и предплечье, соединенные локтевым суставом.
Биокинематическая цепь – это последовательное или разветвленное соединение кинематических пар. Различают замкнутые и незамкнутые кинематические цепи. Примером замкнутой цепи является последовательное соединение двух ребер, грудины и позвонка в грудной клетке. К незамкнутой кинематической цепи можно отнести безопорную ногу в фазе переноса при ходьбе. Условно в теле вертикально стоящего человека можно выделить две глобальные кинематические цепи: нижнюю замкнутую, включающую нижние конечности, и верхнюю незамкнутую, в состав которой входят звенья верхних конечностей (рис. 1).
Степени свободы – это количество независимых угловых и линейных перемещений тела. Применительно к телу человека понятие степени свободы характеризует степень подвижности биокинематических пар, цепей и всего тела человека. Поскольку в суставах возможны в основном вращательные движения, то степени свободы в них определяются независимыми угловыми перемещениями, количество которых зависит от формы и строения сустава. Так, например, в локтевом суставе имеется две степени свободы (сгибание-разгибание и пронация-супинация), а в тазобедренном суставе – три степени свободы (сгибание-разгибание, отведение-приведение и пронация-супинация). Чтобы определить число степеней свободы в кинематической цепи, нужно сложить степени свободы всех суставов этой цепи. В теле человека насчитывается 244 степени свободы, что свидетельствует о его колоссальной подвижности, а значит, и необходимости управления движениями такой сложной системы.

Рис. 1. Биокинематические цепи (по Донскому Д.Д., 1971): а – открытая (незамкнутая), б – закрытая (замкнутая)
В процессе овладения двигательным навыком координация движений проходит ряд сменяющих друг друга этапов. Первый этап – активной статической (тонической) фиксации избыточных степеней свободы сочленений. Такой способ координирования крайне неэкономичен и утомителен. На следующем этапе преодоление избыточных степеней свободы совершается уже не путем непрерывной тонической фиксации, а посредством коротких фазических импульсов, посылаемых в нужный момент к определенной мышце. На последующих стадиях выработки навыка организм начинает так использовать реактивные силы, что они не только не нарушают движение, а содействуют его выполнению. В динамически устойчивом движении все степени свободы, кроме заданной, связаны реактивными силами и движение совершается без коррекционных импульсов. Такое движение экономично для мышц и ЦНС.
В осуществлении координации движений участвуют все отделы ЦНС – от спинного мозга до коры большого мозга. У человека двигательные функции достигли наивысшей сложности в результате перехода к прямостоянию и прямохождению (что осложнило задачу поддержания равновесия), специализации передних конечностей для совершения тонких движений, использования двигательного аппарата для коммуникации (речь, письмо). В управление движениями человека включены высшие формы деятельности мозга, связанные с сознанием, что дало основание называть соответствующие движения произвольными.
Для совершения сложнокоординированных движений биокинематической цепью уже недостаточно работы только изолированной мышечной группы. В таких случаях речь идет о сбалансированной работе мышечных цепей. Мышечные цепи – это линии, по которым мышечное напряжение переходит от одного участка к другому (рис. 2). Следует различать два варианта мышечных цепей: кинематические и динамические.
Кинематические мышечные цепи представляют собой реализацию базовых двигательных стереотипов, в основе которых лежит гравитационное взаимодействие тела с силой тяготения.
По утверждению профессора Д. Воон: «Гравитация есть начало и конец: все земные тела на коленях перед нею».

Рис. 2. Мышечные цепи (по Мольеру, 1938): а – вид сбоку, б – вид спереди
Именно гравитацией обусловлен правильный или неправильный, энергетически экономичный или расточительный способ решения конкретных двигательных задач, а также определяется координационный уровень и точность движений.
В преодолении гравитации (антигравитарной функции) и удержании тела параллельно вектору гравитации (постуральная функция) заключается суть деятельности мышечных кинематических цепей.
Для такого двигательного стереотипа, как опороспособность (вставание), характерна работа мышечных цепей нижней замкнутой кинематической цепи (икроножные, четырехглавые, ягодичные мышцы и мышцы-разгибателя спины). Для манипуляций (хват) – мышцы верхней открытой кинематической цепи (мышцы-сгибатели кисти, предплечья, плеча и разгибатели шеи). Следует отметить, что для человека, обучающегося ходьбе на костылях, антигравитарными мышцами становятся мышцы-разгибатели верхних конечностей. Для стереотипа ходьбы (передвижения) свойственно поочередное включение групп сгибателей и разгибателей одновременно верхних и нижних конечностей. Связующей верхние и нижние мышечные кинематические цепи мышечной группой являются мышцы живота (рис. 3).
В связи с прямохождением брюшная стенка человека не несет тяжести внутренностей, лишена костного скелета, и мощные мышцы живота, образующие брюшной пресс, компенсируют отсутствие скелета. Различают три группы мышц брюшного пресса: мышцы боковых стенок (наружная и внутренняя косые, поперечные), мышцы передней стенки (прямая, пирамидальная) и мышцы задней стенки (квадратная мышца поясницы). Именно мышцы живота – брюшной пресс – стабилизируют верхние и нижние кинематические цепи, являясь ключом к построению любого двигательного навыка и стереотипа движений.

Рис. 3. Нижняя закрытая кинематическая цепь, верхняя открытая кинематическая цепь и область брюшного пресса (по Донскому Д.Д., 1971)
Таким образом, можно выделить следующие антигравитарные кинематические мышечные цепи: нижняя, первая и вторая верхние.
Антигравитарную функцию кинематических мышечных цепей выполняют преимущественно так называемые фазические мышцы, сокращение которых приводит к перемещению структуры, к которой эта мышца прикреплена.
Фазические мышцы ответственны за мгновенное приложение силы. При этой физической нагрузке задействована исключительно длиннорычаговая мускулатура, т. е. те мышцы, точки прикрепления которых удалены друг от друга. Проще говоря, фазические мышцы – это длинные мышцы.
Функцию поддержания вертикального положения тела, преодолевая силы тяжести, выполняют постуральные (лат. positura – позиция, состояние), или тонические мышцы. Их задача – сохранение равновесия человеческого тела, вертикали тяжести в пределах площади опоры (подошвенной поверхности обеих стоп и расположенного между ними пространства).
Тонические мышцы обладают способностью к длительному частичному сокращению. При тоническом сокращении в каждый момент времени лишь часть мышечных волокон напряжена, а остальные расслаблены. Это приводит к некоторому сокращению мышцы, но поскольку часть волокон расслаблена, перемещения структуры, к которой прикреплена мышца, не происходит, в результате мышечное напряжение может поддерживаться в течение длительного времени.
В реализации постуральной функции кинематических мышечных цепей принимают участие глубокие, мелкие, короткие мышцы позвоночника и переартикулярные (околосуставные) мышцы, стабилизаторы суставов конечностей (Майерс Т., 2010).
При мышечных дисфункциях тонические мышцы, как правило, укорачиваются (имеют тенденцию к гиперактивности), а фазические мышцы имеют тенденцию к торможению (расслаблению). Регионарное нарушение тонусно-силовых взаимоотношений (дисбаланс) мышц, характеризующееся укорочением преимущественно постуральных, удлинением (расслаблением) фазических мышц, сопровождающееся НДС, как раз и представляют собой проявления миодаптивного постурального синдрома.
В результате перехода к прямостоянию и прямохождению, что осложнило задачу поддержания равновесия, и специализации передних конечностей для совершения тонких движений у человека двигательные функции достигли наивысшей сложности. Так, в теле животных кинематические мышечные цепи структурно представлены достаточно явно. Чем проще по организации животное, тем четче прослеживаются мышечные цепочки. Двойные спирали мышц туловища, служащие стабилизации корпуса при прямохождении даже у австралопитеков, описал в 1986 г. южноафриканский антрополог Раймон Дарт. Однако в мышечной системе человека столь жесткого разграничения антигравитарных и постуральных кинематических мышечных цепей не определяется.
С некоторой долей допущения одинаково направленную исчерченность рельефа в крупных массивах скелетных мышц, имеющих диагональную или продольную ориентацию, можно отнести к структурным проявлениям мышечных цепей. Например, волокна наружной косой мышцы живота, сохраняя преемственность по направлению, продолжаются через белую линию в волокна внутренней косой мышцы, а те, в свою очередь, плавно переходят в пучки брюшной части большой грудной и передней зубчатой мышцы. Последняя аналогичным образом связана с подлопаточной и ромбовидными мышцами. В качестве другого примера можно привести цепочку, состоящую из икроножной мышцы, ишиокруральной мускулатуры и мышц ягодицы. Однако в функциональном аспекте эти визуально определяемые по направлению мышечных волокон цепи не всегда соответствуют реализуемым антигравитарным и постуральным задачам, а в большей степени отражают строение мышечной системы относительно гравитационного потенциала.
В осуществлении сложных скоординированных движений участвуют все отделы ЦНС – от спинного мозга до коры большого мозга. На спинальном уровне протекают лишь простейшие координации, тем не менее спинной мозг может осуществлять довольно обширные функции, вплоть до «спинального шагания» у животных (Шеррингтон Ч., 1935). В основе регуляции на спинальном уровне лежит миостатический рефлекс (от лат. reflexus – отражение, греч. mys [myos] – мышца, statikos – относящийся к равновесию), который обозначает совокупность механизмов двигательной системы, определяющих изменение мышечного тонуса, что обеспечивает поддержание в пространстве тела и позы, равно как и двигательная деятельность, производимая телом. Под миостатикой понимаются как статические рефлексы, поддерживающие положение тела при лежании, стоянии или сидении, так и статокинетические – при пассивных и активных движениях. Она представляет совокупность тонических рефлексов, возникающих с различных рецептивных полей (вестибулярный аппарат, кожа, суставы, сухожилия, мышцы и др.). Для формирования миостатики большое значение имеет обратная афферентация, исходящая от мышц. К ней можно отнести реакцию жевательных мышц, выражающуюся повышением тонуса, на их растяжение. Считается, что миостатический рефлекс можно называть также «миотатическим» – в физиологии высшей нервной деятельности так именуют простейшие мышечные рефлексы, имеющие в своей цепи лишь один синапс.
Миотатический рефлекс (от греч. myos – мышца, tatis – напряжение) вызывается растяжением мышцы, что приводит к увеличению длины мышечного веретена и, вследствие этого, к повышению частоты генерирования потенциала действия в сенсорном (афферентном) нервном волокне. Синонимы: рефлексы Лидделла – Шеррингтона, Ферстера – Альтенбургера (сокращение мышцы-антагониста паретичной мышцы при пассивном растяжении или активном напряжении последней).
В 1905 г. немецкий биолог Якоб фон Икскюль (1864–1944) впервые продемонстрировал существование цепных миотатических рефлексов на офиурах (змеехвостках) – разновидности морских звезд. Их тело имеет звездообразную форму с очень подвижными членистыми лучами, которые представляют собой ряд позвонков, соединенных мышцами. Икскюль закреплял изолированный луч офиуры горизонтально в штативе так, чтобы его конец свободно свисал, изогнувшись вниз, и наносил на него раздражение. При этом луч всегда отклонялся в сторону растянутых мышц, т. е. кверху.
Подобный механизм координации описан также и у низших червей – немартин. Сокращение предыдущего участка ведет к растяжению ближайшего последующего сегмента тела. В растянутом сегменте раздражаются кожно-мышечные рецепторы, инициируя его сокращение.
Цепные координации поперечно-полосатой мускулатуры обнаружены и у млекопитающих. Их существование было наглядно продемонстрировано Р. Магнусом (1962) на хвосте децеребрированной, а затем спинализированной кошки. Животное укладывали на стол спиной кверху, чтобы хвост свободно свисал через его край. При раздражении кончика хвоста он также всегда отклонялся вверх – в сторону растянутых мышц. После того как переднюю часть туловища кошки перемещали в боковое положение, реакция хвоста менялась – при раздражении он двигался в сторону направления передних лап животного.
По данным И.С. Беритова (1966), цепной миотатический рефлекс может развиться как при быстром, так и при медленном растяжении мышцы и сохраняется все время, пока действует растягивающая сила. Он может появляться при растяжении мышцы всего на 0,8 % ее длины покоя.
Нервные механизмы ствола мозга человека существенно обогащают «двигательный репертуар», обеспечивая координацию правильной установки тела в пространстве за счет шейных и лабиринтных рефлексов (Магнус Р., 1962) и нормального распределения мышечного тонуса. Данные рефлекторные связи, по сути, и являются постуральными кинематическими мышечными цепями.
Рефлексы Магнус – Клейна – тонические рефлексы, согласующие постановку туловища и конечностей с положением головы. Эти рефлексы делятся на две большие группы соответственно тому: идет ли дело о сохранении тела и его частей в равновесии или же о реакции на движения. Те рефлексы, которые обусловливают равновесие тела и поддерживают его при стоянии, сидении, лежании, обозначаются как статические рефлексы; те же рефлексы, которыми организм реагирует на активные и пассивные движения и которые частью компенсируют происходящие при этом смещения, называются статокинетическими.
Bepul matn qismi tugad.
